ALICE M1 Command Guide
모든 coommand들은 베이스 자세를 기준으로 시작합니다. 베이스 자세가 아니라면 초기설치 & 세팅 가이드 탭을 참고해주세요.
이 페이지는 SW 1.0 기준입니다. 버전마다 다른 부분(관절 각도 부호, 전신 통합 Position 명령, 손 제어)은 해당 위치에 표시했습니다. 버전 확인 방법은 SW 버전 확인을 참고해 주세요.
ALICE M1은 ROS2 토픽을 통해 로봇을 직접 제어할 수 있습니다.
아래 명령들은 모두 토픽 기반 커맨드이며, 모드별로 사용 방법이 다릅니다.
커맨드 입력 전에 반드시 Joint Limits을 확인해주세요.
본 커맨드는 ROS2(humble, jazzy) 환경에서만 지원됩니다. ROS1/타 프레임워크에서는 동작을 보장하지 않습니다.
Joint Limits (SW 1.0)
| 관절명 | URDF | 각도 범위 |
|---|---|---|
| 머리 피치 | head_p | -50° ~ 50° |
| 머리 요 | head_y | -45° ~ 45° |
| 허리 요 | waist_y | -45° ~ 45° |
| 상부 허리 피치 | waist_upper_pitch | -85° ~ 0° |
| 하부 허리 피치 | waist_lower_pitch | -85° ~ 0° |
| 왼쪽 어깨 피치 | l_sh_p | -110° ~ 50° |
| 왼쪽 어깨 롤 | l_sh_r | -10° ~ 180° |
| 왼쪽 어깨 요 | l_sh_y | -70° ~ 70° |
| 왼쪽 팔꿈치 피치 | l_el_p | -80° ~ 0° |
| 왼쪽 손목 요 | l_wr_y | -75° ~ 75° |
| 왼쪽 손목 피치 | l_wr_p | -35° ~ 35° |
| 왼쪽 손목 롤 | l_wr_r | -45° ~ 15° |
| 오른쪽 어깨 피치 | r_sh_p | -110° ~ 50° |
| 오른쪽 어깨 롤 | r_sh_r | -180° ~ 10° |
| 오른쪽 어깨 요 | r_sh_y | -70° ~ 70° |
| 오른쪽 팔꿈치 피치 | r_el_p | -80° ~ 0° |
| 오른쪽 손목 요 | r_wr_y | -75° ~ 75° |
| 오른쪽 손목 피치 | r_wr_p | -35° ~ 35° |
| 오른쪽 손목 롤 | r_wr_r | -15° ~ 45° |
SW 0.1 로봇은 허리 pitch 와 오른팔 일부 관절의 부호가 다릅니다. Hardware 문서의 SW 0.1 탭을 확인해 주세요.
Command Types
- Position Control Command
- Trajectory Control Command
- End-Point Command
- Wheel Command
- Hand Command
개요
- Position 모드 제어 → 목표 위치로 joint 각도가 즉시 이동
- 제어 토픽:
/aeirobot/alice_mobile/command - 메시지 타입:
aeirobot_msgs/msg/Command
명령을 보내는 즉시 목표 위치로 관절이 움직입니다. 보내고자 하는 명령의 제어 목표 각도와 로봇의 현재 각도의 차이가 클수록, 보내고자 하는 명령에 진동이 클수록 로봇이 발산할 확률이 높아집니다.
Position 명령으로 지속적인 제어를 할 시, 아래 사항들을 지켜주세요.
- 500hz로 명령을 Publish 할 것
- 명령에 noise 및 진동이 없도록 필터를 걸어줄 것
- 각 관절당 명령과 현재 로봇의 각도 차이가 1도 이내가 되도록 할 것
머리 및 허리 Position 제어
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 3 |
msg.style | 2 |
msg.value[0] | head pitch (deg) |
msg.value[1] | head yaw (deg) |
msg.value[2] | waist yaw(deg) |
msg.value[3] | waist upper pitch (deg) |
msg.value[4] | waist lower pitch (deg) |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 3, style: 2, value: [40.0, 0.0, 0.0, 50.0, 50.0]}"
양 팔 Position 제어
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 8 |
msg.style | 1 |
msg.value[0] | left shoulder pitch (deg) |
msg.value[1] | left shoulder roll (deg) |
msg.value[2] | left shoulder yaw (deg) |
msg.value[3] | left elbow pitch (deg) |
msg.value[4] | left wrist yaw (deg) |
msg.value[5] | left wrist pitch (deg) |
msg.value[6] | left wrist roll (deg) |
msg.value[7] | right shoulder pitch (deg) |
msg.value[8] | right shoulder roll (deg) |
msg.value[9] | right shoulder yaw (deg) |
msg.value[10] | right elbow pitch (deg) |
msg.value[11] | right wrist yaw (deg) |
msg.value[12] | right wrist pitch (deg) |
msg.value[13] | right wrist roll (deg) |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 8, style: 1, value: [-10.0, 0.0, 0.0, -80.0, 0.0, -10.0, 0.0, -10.0, 0.0, 0.0, 80.0, 0.0, 10.0, 0.0]}"
전신(머리+허리+양팔) 통합 Position 제어
머리, 허리, 양팔을 하나의 명령으로 한 번에 제어합니다.
이 명령은 SW 1.0 에서만 동작합니다. SW 0.1 로봇은 위의 머리 및 허리 Position 제어와 양 팔 Position 제어를 각각 사용해 주세요.
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 11 |
msg.style | 1 |
msg.value[0] | left shoulder pitch (deg) |
msg.value[1] | right shoulder pitch (deg) |
msg.value[2] | left shoulder roll (deg) |
msg.value[3] | right shoulder roll (deg) |
msg.value[4] | left shoulder yaw (deg) |
msg.value[5] | right shoulder yaw (deg) |
msg.value[6] | left elbow pitch (deg) |
msg.value[7] | right elbow pitch (deg) |
msg.value[8] | left wrist yaw (deg) |
msg.value[9] | right wrist yaw (deg) |
msg.value[10] | left wrist pitch (deg) |
msg.value[11] | right wrist pitch (deg) |
msg.value[12] | left wrist roll (deg) |
msg.value[13] | right wrist roll (deg) |
msg.value[14] | head pitch (deg) |
msg.value[15] | head yaw (deg) |
msg.value[16] | waist yaw (deg) |
msg.value[17] | waist upper pitch (deg) |
msg.value[18] | waist lower pitch (deg) |
좌/우 관절 값이 서로 번갈아(interleave) 들어가는 순서이므로, 위 표의 인덱스를 정확히 지켜 값을 채워주세요.
개요
- Trajectory 모드 제어 → 현재 위치부터 목표 위치까지 지정된 시간 동안 joint 각도 이동
- 제어 토픽:
/aeirobot/alice_mobile/command - 메시지 타입:
aeirobot_msgs/msg/Command
머리 및 허리 Trajectory 제어
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 1 |
msg.style | 1 |
msg.value[0] | 목표 위치까지 움직일 시간 (sec) |
msg.value[1] | head pitch (deg) |
msg.value[2] | head yaw (deg) |
msg.value[3] | waist yaw(deg) |
msg.value[4] | waist upper pitch (deg) |
msg.value[5] | waist lower pitch (deg) |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 1, style: 1, value: [4, 0.0, 0.0, 0.0, 20.0, 20.0]}"
양 팔 Trajectory 제어
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 1 |
msg.style | 2 |
msg.value[0] | 목표 위치까지 움직일 시간 (sec) |
msg.value[1] | left shoulder pitch (deg) |
msg.value[2] | left shoulder roll (deg) |
msg.value[3] | left shoulder yaw (deg) |
msg.value[4] | left elbow pitch (deg) |
msg.value[5] | left wrist yaw (deg) |
msg.value[6] | left wrist pitch (deg) |
msg.value[7] | left wrist roll (deg) |
msg.value[8] | right shoulder pitch (deg) |
msg.value[9] | right shoulder roll (deg) |
msg.value[10] | right shoulder yaw (deg) |
msg.value[11] | right elbow pitch (deg) |
msg.value[12] | right wrist yaw (deg) |
msg.value[13] | right wrist pitch (deg) |
msg.value[14] | right wrist roll (deg) |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 1, style: 2, value: [2.0, -10.0, 0.0, 0.0, 0.0, 0.0, 0.0, 0.0, -10.0, 0.0, 0.0, 0.0, 0.0, 0.0, 0.0]}"
전신(머리+허리+양팔) 통합 Trajectory 제어
머리, 허리, 양팔을 하나의 명령으로 한 번에, 지정된 시간 동안 이동시킵니다.
데이터 형식
| 필드 | 데이터 |
|---|---|
msg.command | 1 |
msg.style | 4 |
msg.value[0] | 목표 위치까지 움직일 시간 (sec) |
msg.value[1] | head pitch (deg) |
msg.value[2] | head yaw (deg) |
msg.value[3] | waist yaw (deg) |
msg.value[4] | waist upper pitch (deg) |
msg.value[5] | waist lower pitch (deg) |
msg.value[6] | left shoulder pitch (deg) |
msg.value[7] | left shoulder roll (deg) |
msg.value[8] | left shoulder yaw (deg) |
msg.value[9] | left elbow pitch (deg) |
msg.value[10] | left wrist yaw (deg) |
msg.value[11] | left wrist pitch (deg) |
msg.value[12] | left wrist roll (deg) |
msg.value[13] | right shoulder pitch (deg) |
msg.value[14] | right shoulder roll (deg) |
msg.value[15] | right shoulder yaw (deg) |
msg.value[16] | right elbow pitch (deg) |
msg.value[17] | right wrist yaw (deg) |
msg.value[18] | right wrist pitch (deg) |
msg.value[19] | right wrist roll (deg) |
Trajectory 제어 종료 판단
- 완료 여부 토픽:
/aeirobot/alice_mobile/trajectory_done - 메시지 타입:
std_msgs/msg/Bool
- trajectory 동작이 완료되면
true가 반환됩니다.
Trajectory 제어 중단
- 중단 토픽:
/aeirobot/alice_mobile/command - 메시지 타입:
aeirobot_msgs/msg/Command
데이터 형식
| 필드 | 데이터 |
|---|---|
| msg.command | 0 |
| msg.style | 0 |
| msg.value [ i ] | none |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 0, style: 0, value: []}"
개요
- Endpoint 제어 → 로봇의 IK 기반으로 지정된 시간 동안 엔드이펙터를 글로벌 position으로 이동
- 제어 토픽:
/aeirobot/alice_mobile/arm_ik_target - 메시지 타입:
std_msgs/msg/Float32MultiArray
데이터 형식
| msg.data[i] | 입력 데이터 |
|---|---|
| 0 | 목표 위치까지 움직일 시간 (sec) |
| 1 | left hand X (m) |
| 2 | left hand Y (m) |
| 3 | left hand Z (m) |
| 4 | left hand Roll (deg) |
| 5 | left hand Pitch (deg) |
| 6 | left hand Yaw (deg) |
| 7 | right hand X (m) |
| 8 | right hand Y (m) |
| 9 | right hand Z (m) |
| 10 | right hand Roll (deg) |
| 11 | right hand Pitch (deg) |
| 12 | right hand Yaw (deg) |
- 해당 토픽을 사용하면 팔이 현재 위치부터 목표 위치까지 지정된 시간 동안 움직입니다.
참고 사항
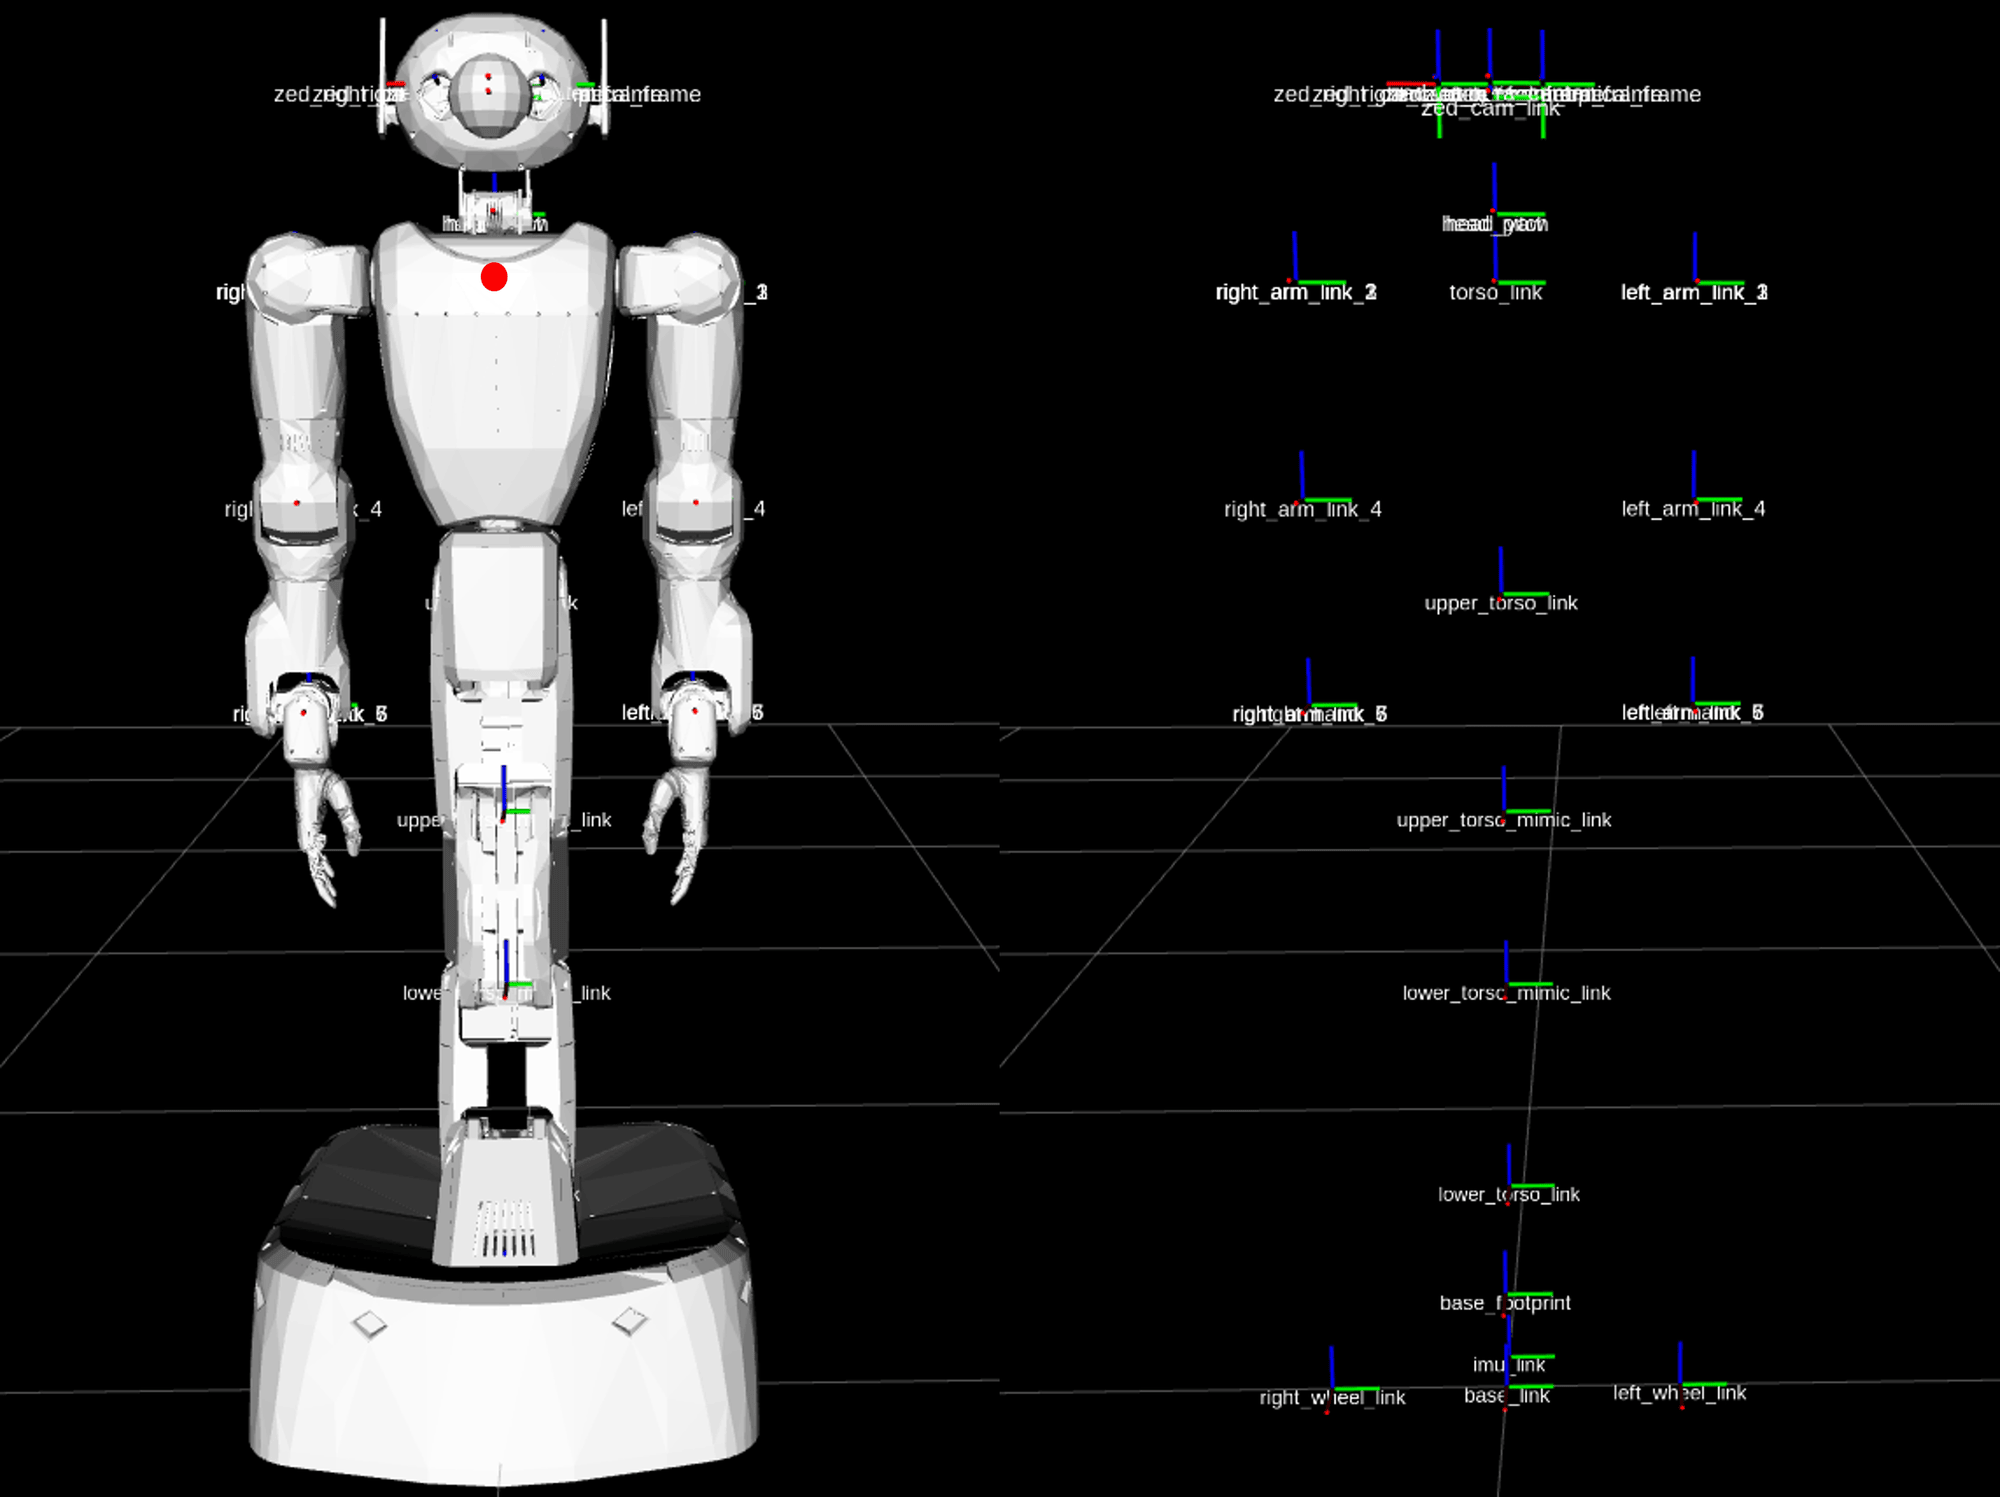
- endpoint는
/tf의torso_linkframe 기준으로 입력합니다. (양 어깨의 중심이 torso_link)
-
endpoint 명령은 팔이 닿을 수 있는 유효 영역인지 확인해야 합니다. (몸/물체 충돌 가능성 점검)
-
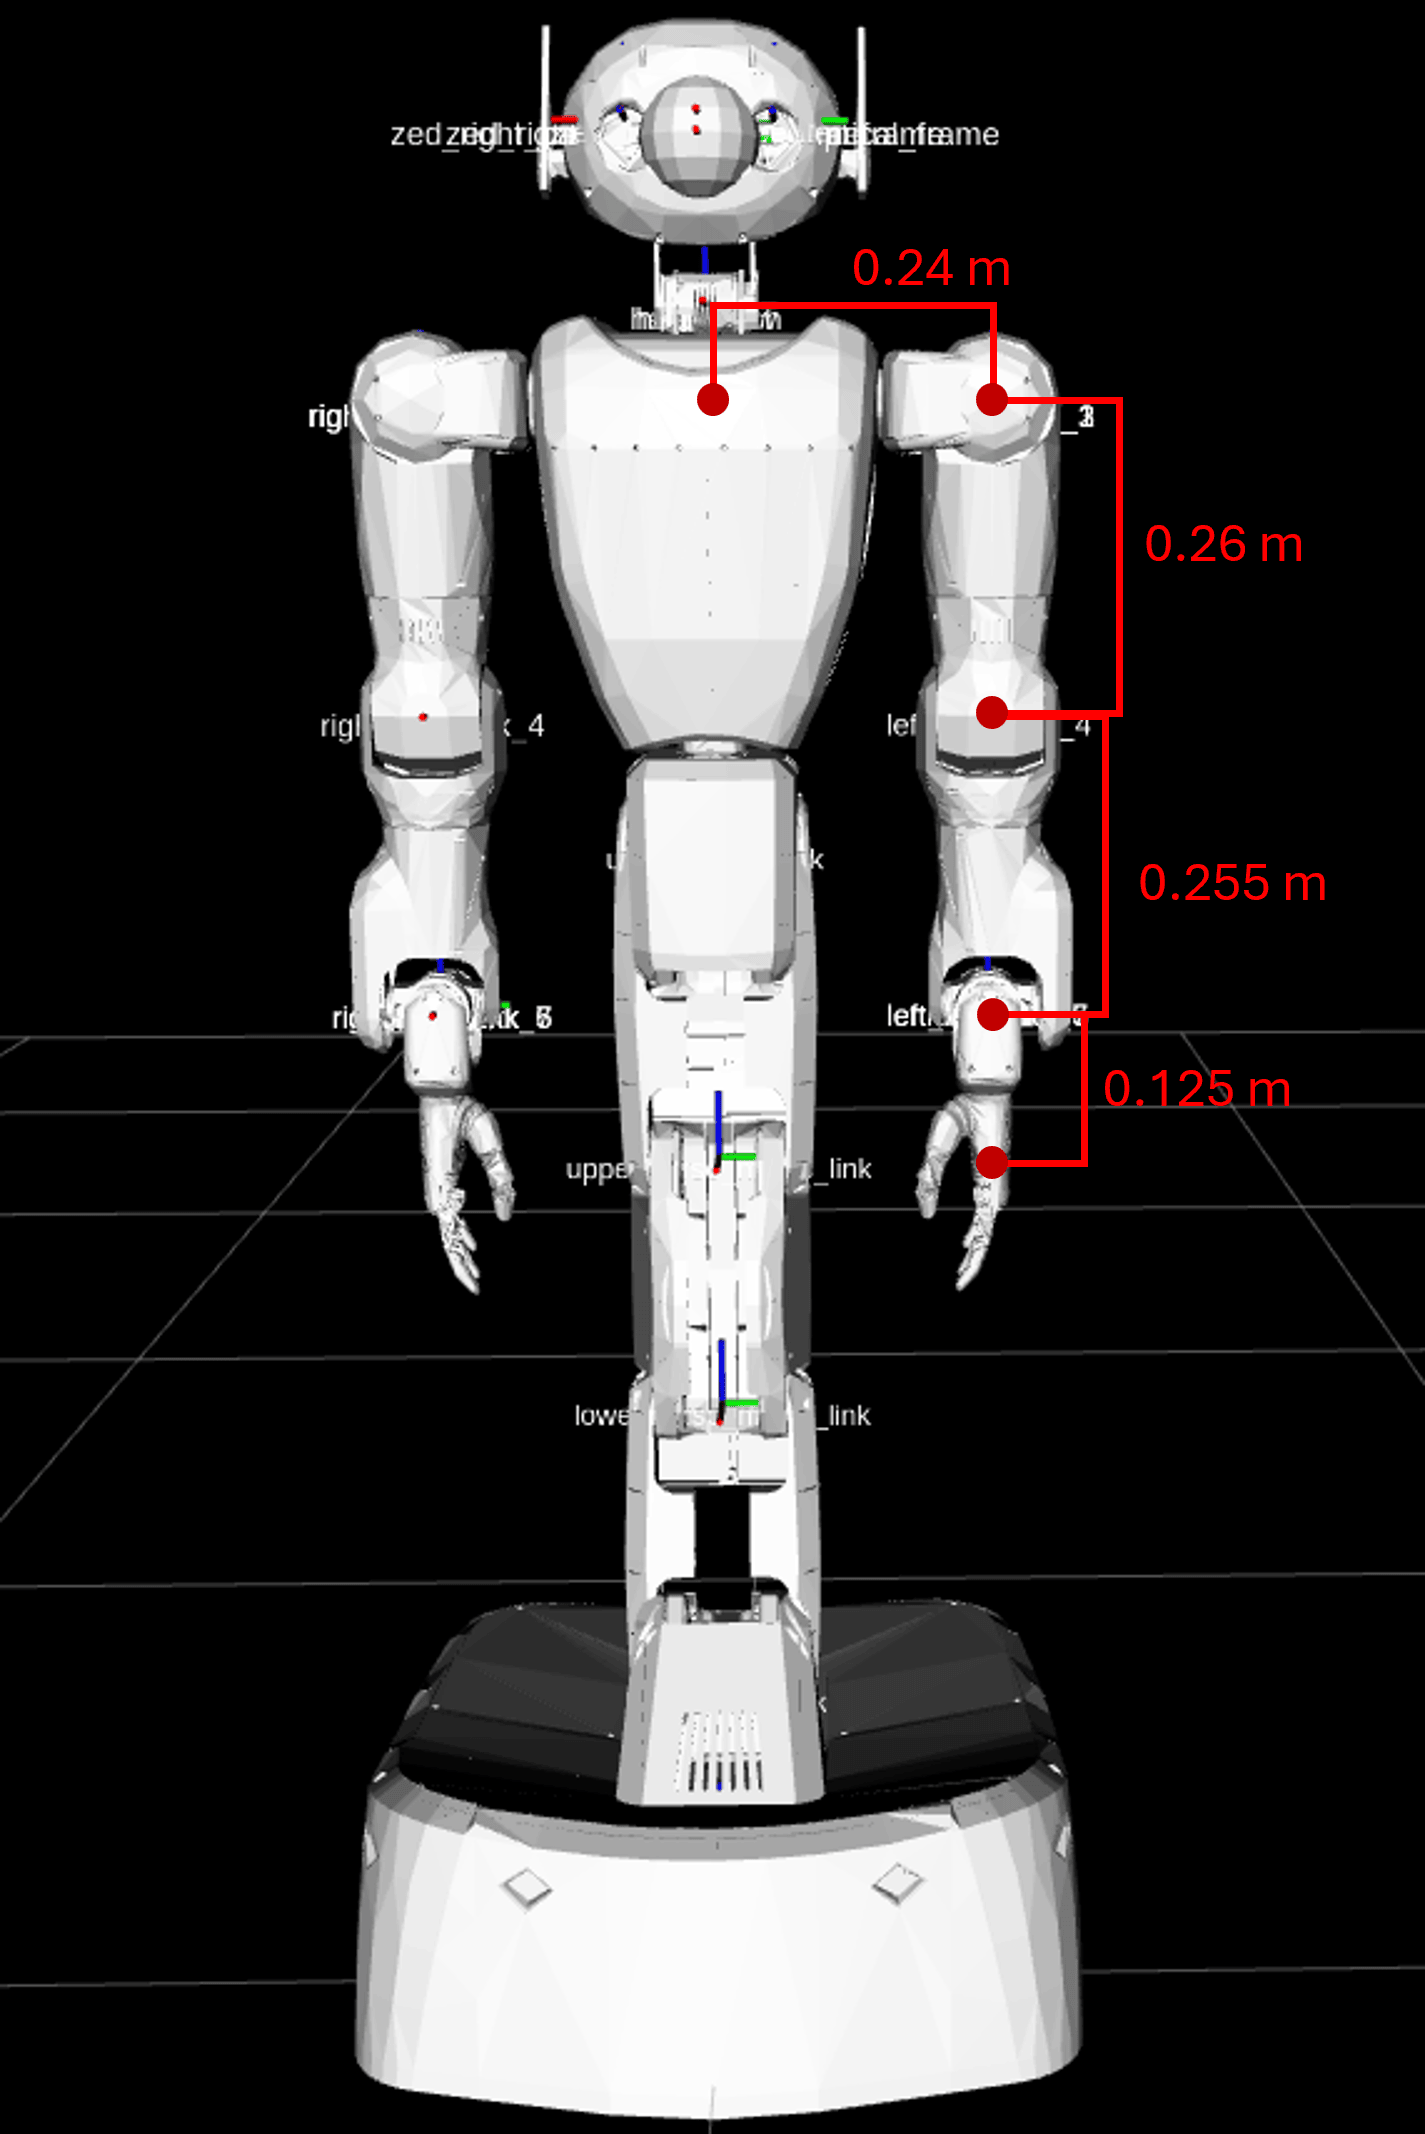
팔 링크 길이:
예시: 상자를 집는 듯한 모션
ros2 topic pub --once /aeirobot/alice_mobile/arm_ik_target std_msgs/msg/Float32MultiArray \
"{layout: {dim: [], data_offset: 0}, data: [4.0, 0.45500001311302185, 0.20000000298023224, -0.25809988379478455, 18.715351104736328, 22.92640495300293, 7.517949104309082, 0.45500001311302185, -0.20000000298023224, -0.25809988379478455, -18.715351104736328, 22.92640495300293, -7.517949104309082]}"
endpoint 제어 종료 판단
- 완료 여부 토픽:
/aeirobot/alice_mobile/arm_ik_target_done - 메시지 타입:
std_msgs/msg/Bool
- endpoint 제어 완료 후, 로봇 엔드 이펙터의 목표 위치와 실제 위치 오차가 기준값 이하일 경우
true, 초과할 경우false가 반환됩니다.
endpoint 제어 중단
- 중단 토픽:
/aeirobot/alice_mobile/command - 메시지 타입:
aeirobot_msgs/msg/Command
데이터 형식
| 필드 | 데이터 |
|---|---|
| msg.command | 0 |
| msg.style | 0 |
| msg.value [ i ] | none |
예시
ros2 topic pub --once /aeirobot/alice_mobile/command aeirobot_msgs/msg/Command \
"{command: 0, style: 0, value: []}"
현재 팔 endpoint 위치 받아오기
/tf토픽의left_arm_link_7/right_arm_link_7이 손목 관절 위치입니다.torso_link기준 손목 위치에 z 방향으로 0.125m를 더하면 현재 endpoint 위치를 얻을 수 있습니다.
개요
- 휠(Wheel) 제어 → 바퀴의 속도를 기반으로 제어
- 제어 토픽:
/aeirobot/alice_mobile/cmd_vel - 메시지 타입:
geometry_msgs/msg/TwistStamped
- 이 토픽으로 보내는 속도 명령은 현재 제어 명령을 즉시 덮어씁니다.
- 케이블/연결 장치가 당겨지지 않도록 주변을 정리하세요.
- 반드시 즉시 정지 가능한 오퍼레이터가 대기해야 합니다.
데이터 형식
| 방향 | 데이터 |
|---|---|
| Forwards | linear.x positive |
| Backwards | linear.x negative |
| Rotate Left | angular.z positive |
| Rotate Right | angular.z negative |
예시: 전진 명령
ros2 topic pub /aeirobot/alice_mobile/cmd_vel \
geometry_msgs/TwistStamped \
'{"twist": {"linear": {"x": 0.2}}}' -r 10
예시: 제자리 회전
ros2 topic pub /aeirobot/alice_mobile/cmd_vel \
geometry_msgs/TwistStamped \
'{"twist": {"angular": {"z": 0.35}}}' -r 10
예시: 정지
ros2 topic pub /aeirobot/alice_mobile/cmd_vel \
geometry_msgs/TwistStamped \
'{"twist":{"linear":{"x":0.0,"y":0.0},"angular":{"z":0.0}}}'
해당 과정은 Brainco Hand를 기준으로 설명됩니다. 만약 로봇에 장착된 hand가 brainco가 아니라면, 정상 작동을 보장하지 않습니다.
개요
- 손가락 제어 → position 기반으로 각 손가락 제어
- 제어 토픽:
/aeirobot_hand/set_angle - 메시지 타입:
aeirobot_hand_msgs/msg/SetAngle
데이터 형식
내 로봇의 버전 탭을 골라 확인해 주세요. 다른 버전의 값을 보내면 반대쪽 손이 움직이거나 의도와 다르게 접힐 수 있습니다.
- SW 1.0
- SW 0.1
| 필드 | 데이터 |
|---|---|
| msg.status | "set_angle" |
| msg.hand_id | 왼손 : 1 / 오른손 : 2 |
| msg.angle[ 0 ] | Pinky Pitch |
| msg.angle[ 1 ] | Ring Pitch |
| msg.angle[ 2 ] | Middle Pitch |
| msg.angle[ 3 ] | Index Pitch |
| msg.angle[ 4 ] | Thumb Pitch |
| msg.angle[ 5 ] | Thumb Roll |
참고 사항
- msg.angle에는 각 손가락 마다 아래 범위의 값(rad)이 들어가야 합니다.
- thumb : 0 ~ 1.03
- thumb_roll : 0 ~ 1.57
- index : 0 ~ 1.41
- middle : 0 ~ 1.41
- ring : 0 ~ 1.41
- pinky : 0 ~ 1.41
- 0이 손가락을 다 펼쳤을 때 값입니다.
예시: 왼손 다 펼침
ros2 topic pub --once /aeirobot_hand/set_angle aeirobot_hand_msgs/msg/SetAngle \
"{status: 'set_angle', hand_id: 1, angle: [0.0, 0.0, 0.0, 0.0, 0.0, 0.0]}"
예시: 오른손 다 펼침
ros2 topic pub --once /aeirobot_hand/set_angle aeirobot_hand_msgs/msg/SetAngle \
"{status: 'set_angle', hand_id: 2, angle: [0.0, 0.0, 0.0, 0.0, 0.0, 0.0]}"
| 필드 | 데이터 |
|---|---|
| msg.status | "set_angle" |
| msg.hand_id | 왼손 : 2 / 오른손 : 1 |
| msg.angle[ 0 ] | Pinky Pitch |
| msg.angle[ 1 ] | Ring Pitch |
| msg.angle[ 2 ] | Middle Pitch |
| msg.angle[ 3 ] | Index Pitch |
| msg.angle[ 4 ] | Thumb Pitch |
| msg.angle[ 5 ] | Thumb Roll |
참고 사항
- msg.angle에는 0~1000 사이의 값이 들어갑니다.
- 1000 : 완전히 펼침
- 0 : 완전히 접음
예시: 왼손 다 펼침
ros2 topic pub --once /aeirobot_hand/set_angle aeirobot_hand_msgs/msg/SetAngle \
"{status: 'set_angle', hand_id: 2, angle: [1000, 1000, 1000, 1000, 1000, 1000]}"
예시: 오른손 다 접음
ros2 topic pub --once /aeirobot_hand/set_angle aeirobot_hand_msgs/msg/SetAngle \
"{status: 'set_angle', hand_id: 1, angle: [0, 0, 0, 0, 0, 0]}"
손가락 센서 데이터 받기
- 표면에 수직으로 들어오는 힘:
/touch_force_normal - 표면 접선 방향(미끄러짐 방향) 힘:
/touch_force_tangential - 힘이 들어오는 방향 (0~360도):
/touch_force_direction - 물체와의 근접도 (거리 기반 감지):
/touch_force_proximity - 각 손가락 센서 상태 (0 = normal / 1 = contact 등):
/touch_force_status - 메시지 타입:
std_msgs/msg/Float32MultiArray
데이터 형식
| 필드 | 데이터 |
|---|---|
| msg.data[ 0 ] | Thumb |
| msg.data[ 1 ] | Index |
| msg.data[ 2 ] | Middle |
| msg.data[ 3 ] | Ring |
| msg.data[ 4 ] | Pinky |