세팅 & 작동 가이드
이 문서는 ALICE M1의 패키지 개봉 → 안전 확인 → 전원 On/Off → 초기 모션(Base 자세) 세팅까지의 과정을 안내합니다.
SW 1.0 / SW 0.1 탭이 있는 곳은 내 로봇의 버전 탭을 골라 따라 해 주세요. 버전 확인 방법은 SW 버전 확인을 참고해 주세요.
🚨 작동 전 필독: 안전 안내
아래 안전 수칙을 확인하지 않고 로봇을 작동할 경우 사용자/주변인 안전사고 및 로봇 손상 위험이 있습니다. 전원을 켜기 전에 반드시 숙지하세요.
로봇 작동 인원
- 로봇 작동 시 오퍼레이터 1명 + 핸들러 1명 이상, 총 2명 이상이 함께 동작해야 합니다.
-
핸들러(Handler)
- 로봇을 따라 움직이며 위급 상황 발생 시 비상 정지 스위치를 조작하여 로봇의 전원을 차단합니다.
-
오퍼레이터(Operator)
- 로봇 제어 및 시스템을 모니터링하며 위급 상황 시 원격으로 동작을 중단합니다.
-
핸들러(Handler)
비상 정지 (E-STOP)
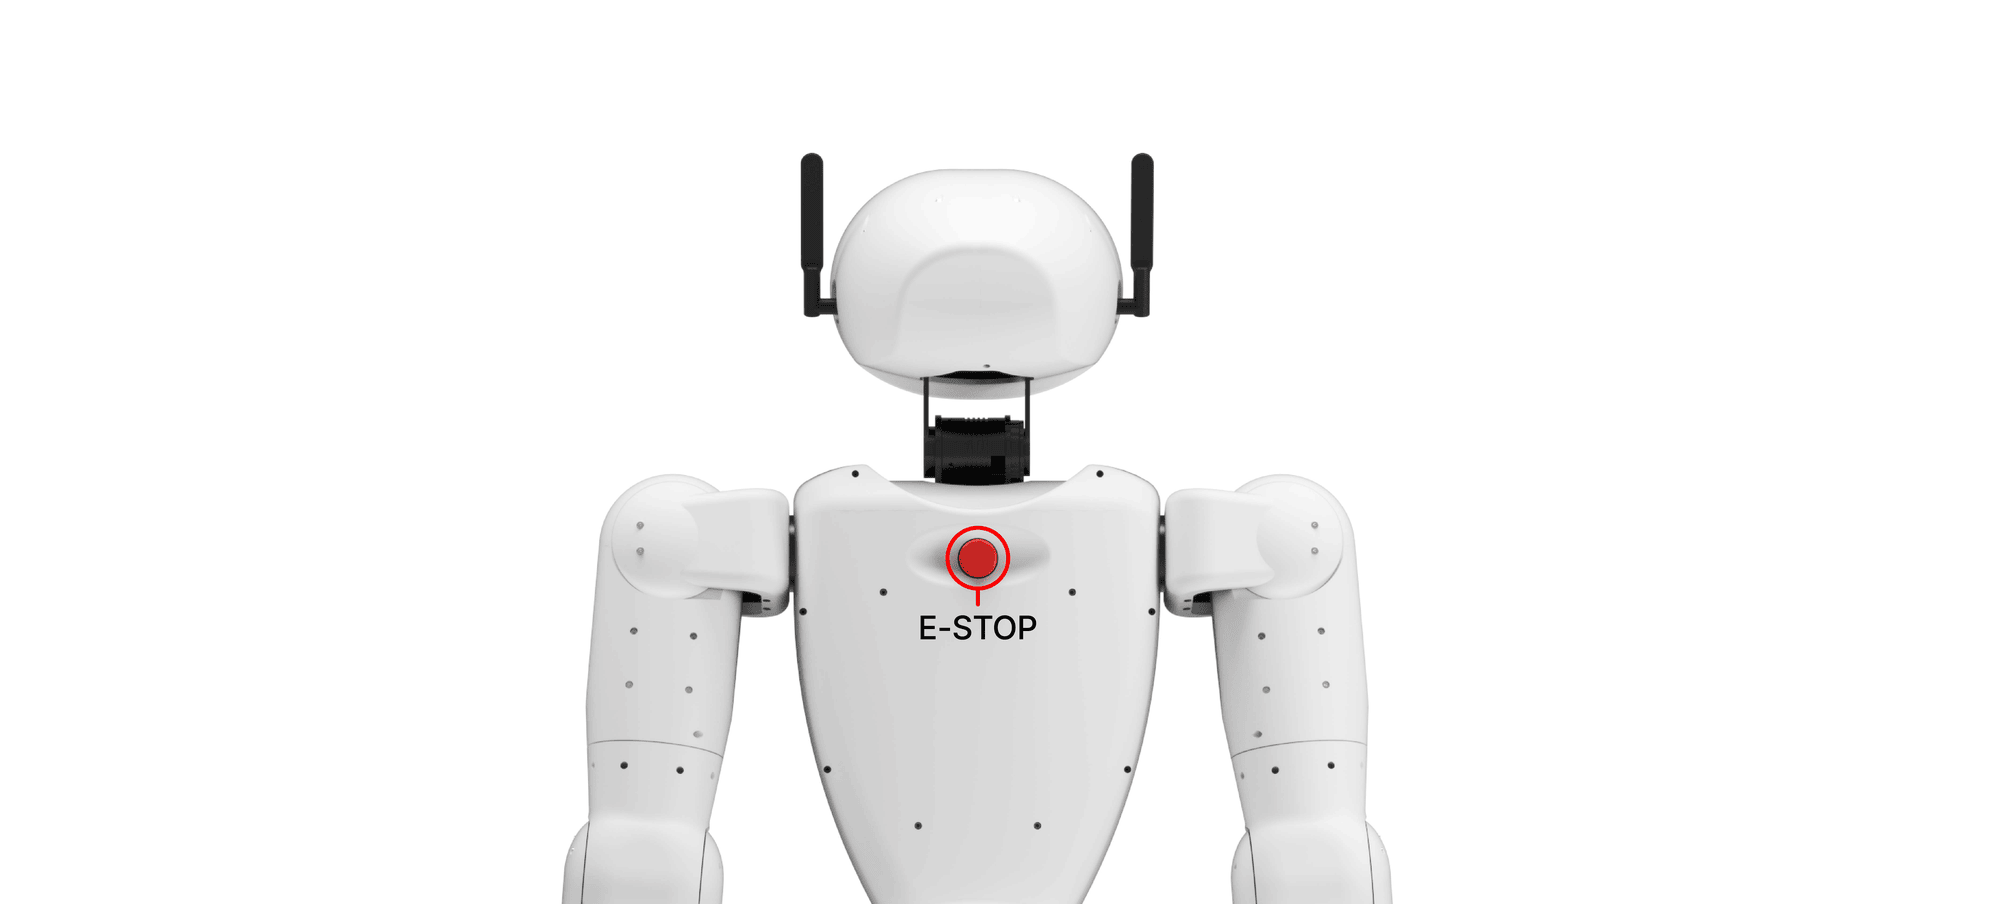
- 위급 상황 시 로봇 후방의 빨간색 비상 정지 스위치를 눌러 모터부 전원을 차단하십시오.
- 모터 전원을 차단하면 모터의 제어력이 사라져 로봇이 중력에 의해 내려앉습니다. 비상 상황이 아닌 경우 스위치를 누르기 전 반드시 손으로 로봇의 허리를 받쳐 주세요.
- 모터 전원 차단 시 로봇 하중에 의한 충돌/손상 가능성이 있으니 주변 안전을 먼저 확보하세요.
- 비상 정지 스위치는 민감하여 살짝만 닿아도 모터 전원이 차단될 수 있습니다. 평상시 작업 중 실수로 눌리지 않도록 주의하세요.
- E-STOP을 눌러야 할 때는 반드시 세게 눌러 완전히 차단하세요. 확실하게 누르지 않으면 내부 신호가 불안정해져 고장의 원인이 됩니다.
- 스위치 차단 후 재가동 시에는 아래 순서를 따르세요:
- Power Button을 눌러 로봇 전원을 종료합니다.
- 5초 이상 기다립니다. (내부 회로가 완전히 종료될 때까지 대기)
- Power Button을 눌러 로봇 전원을 다시 켭니다.
- E-STOP 스위치를 시계 방향으로 돌려 켭니다.
- E-STOP을 눌러 전원을 차단한 후 20초 이내에 다시 E-STOP을 푸는 동작은 삼가주세요. 내부 소자에 손상을 줄 수 있습니다.
배터리 관련
-
로봇의 평균 연속 동작 시간은 약 2시간입니다.
-
실제 배터리 지속시간은 아래 조건에 따라 달라질 수 있습니다.
- 자세를 자주 크게 바꾸는 동작
- 짐을 싣고 이동하는 경우
- 경사가 있는 지형 주행 등
-
배터리 충전에 대한 안내 절차는 충전기 연결 및 해제 메뉴를 확인해주세요.
-
로봇 전원이 켜진 상태에서 바닥 LED가 빨간색이면 배터리 충전이 필요하다는 신호입니다.
시야 내 조작 / 안전 거리 유지
- 로봇 사용 시 항상 눈으로 보이는 범위 내에서 조작하며, 로봇과 안전거리를 확보하십시오.
- 전원이 켜진 뒤에는 로봇을 손으로 직접 만지거나 잡지 않는 것을 권장합니다.
🔌 로봇 사용 준비
1. 전원 On
- 모바일 후면 커버를 엽니다.
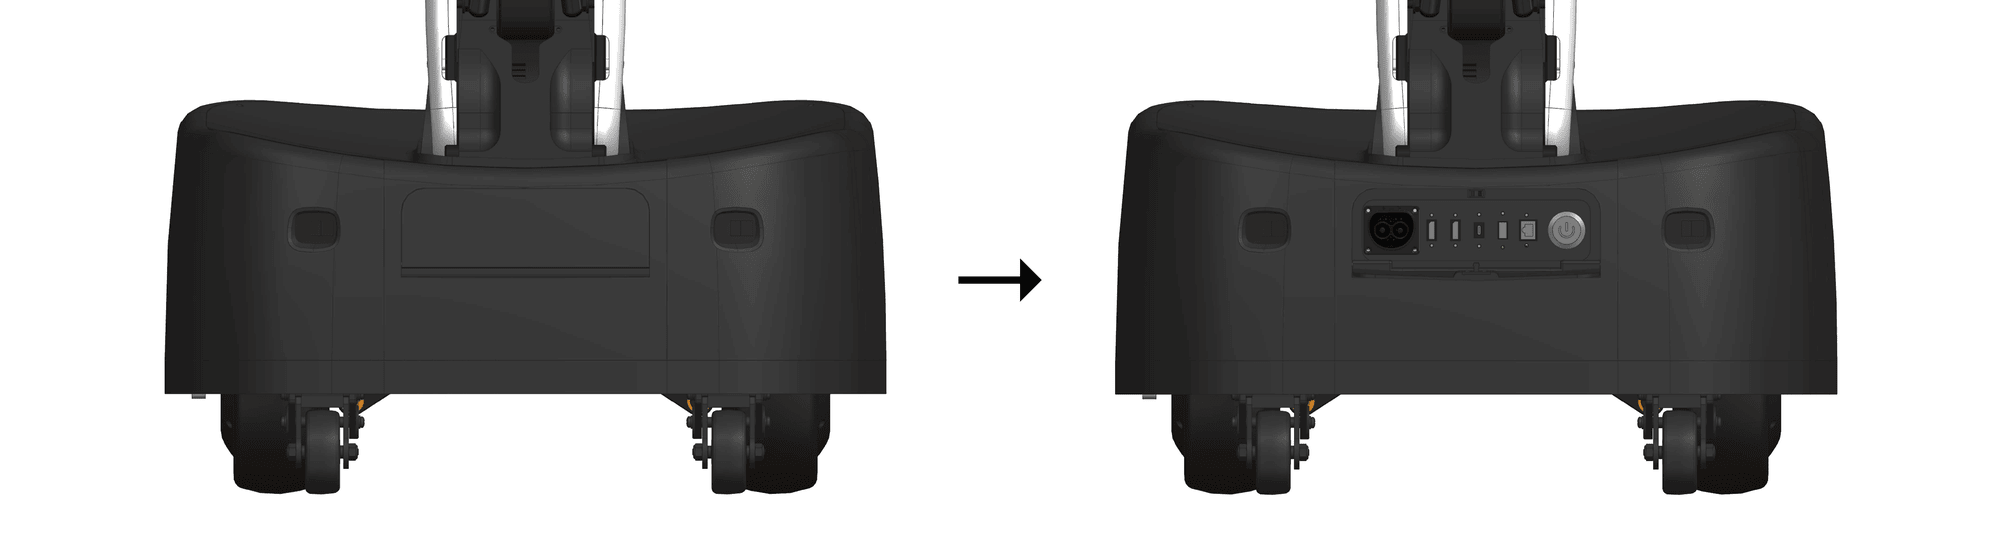
- Power Button을 1회 누릅니다.
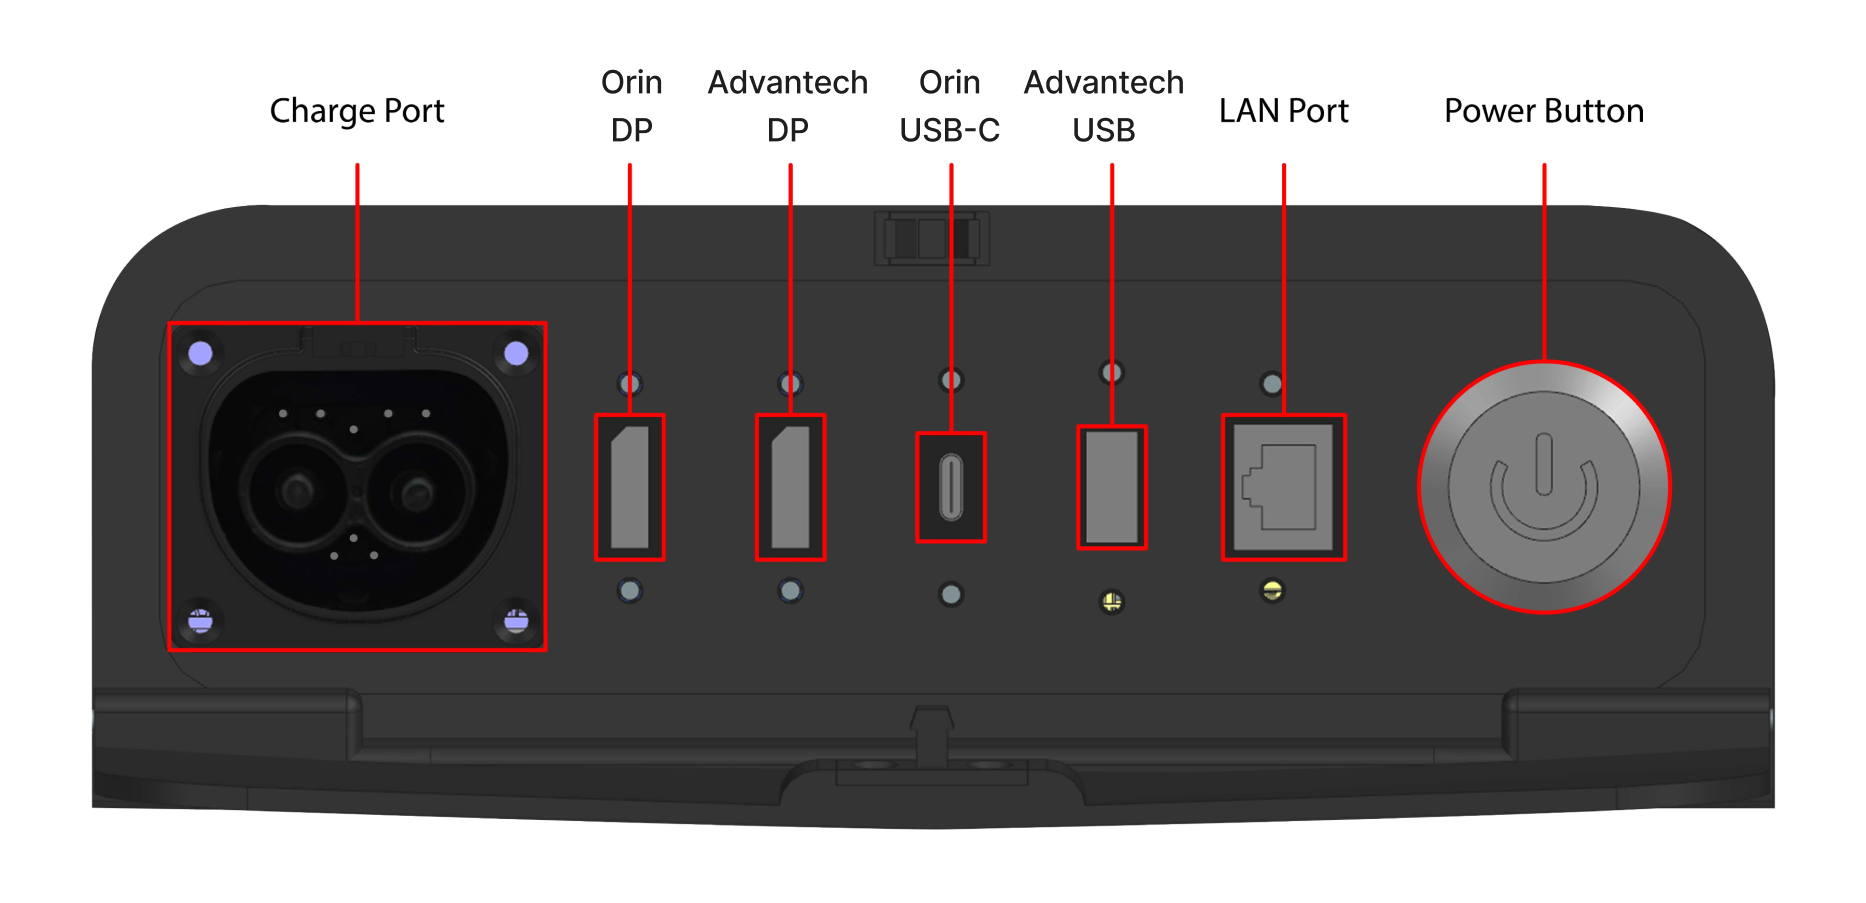
-
로봇 후방의 비상 정지(E-STOP) 스위치를 시계 방향으로 돌려 켭니다.
- 이 스위치는 모터에 전원을 인가하는 버튼입니다. Power Button으로 시스템/PC가 먼저 부팅된 후 모터에 전원을 인가해야 정상적인 제어가 가능합니다.
- 비상 정지 스위치에 대한 자세한 내용은 비상 정지 섹션을 참고하세요.
-
로봇 하단 LED가 빨간색 → 초록색으로 변하는지 확인합니다.
- 초록색으로 변하지 않는다면 배터리 문제일 수 있습니다. 충전기 연결 및 해제 가이드를 확인하세요.
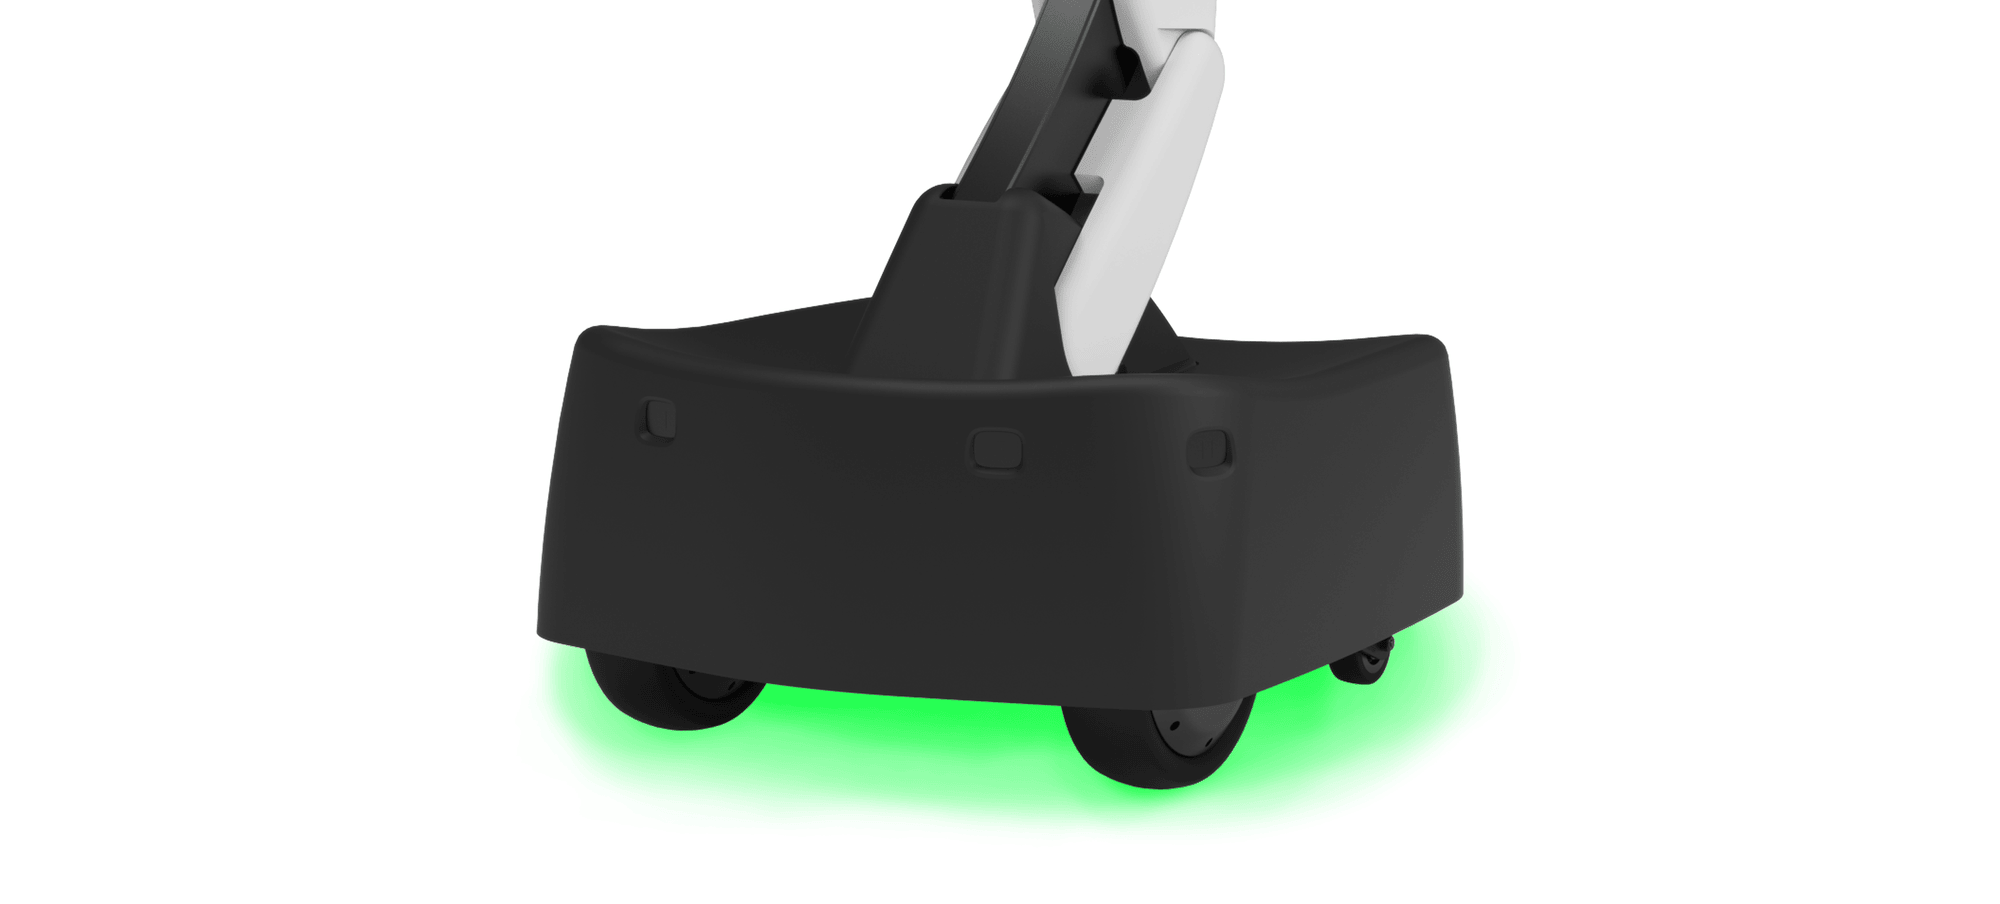
전원 On이 완료되면 로봇을 사용하기 전 반드시 아래 초기 모션 세팅(Base 자세)을 수행하세요. 전원만 켠 상태에서는 로봇이 안정적인 제어 자세가 아닙니다.
2. 초기 모션 세팅 (Base 자세)
- 전원을 켠 후 로봇을 동작시키기 전, 반드시 Base 자세로 초기화해야 합니다.
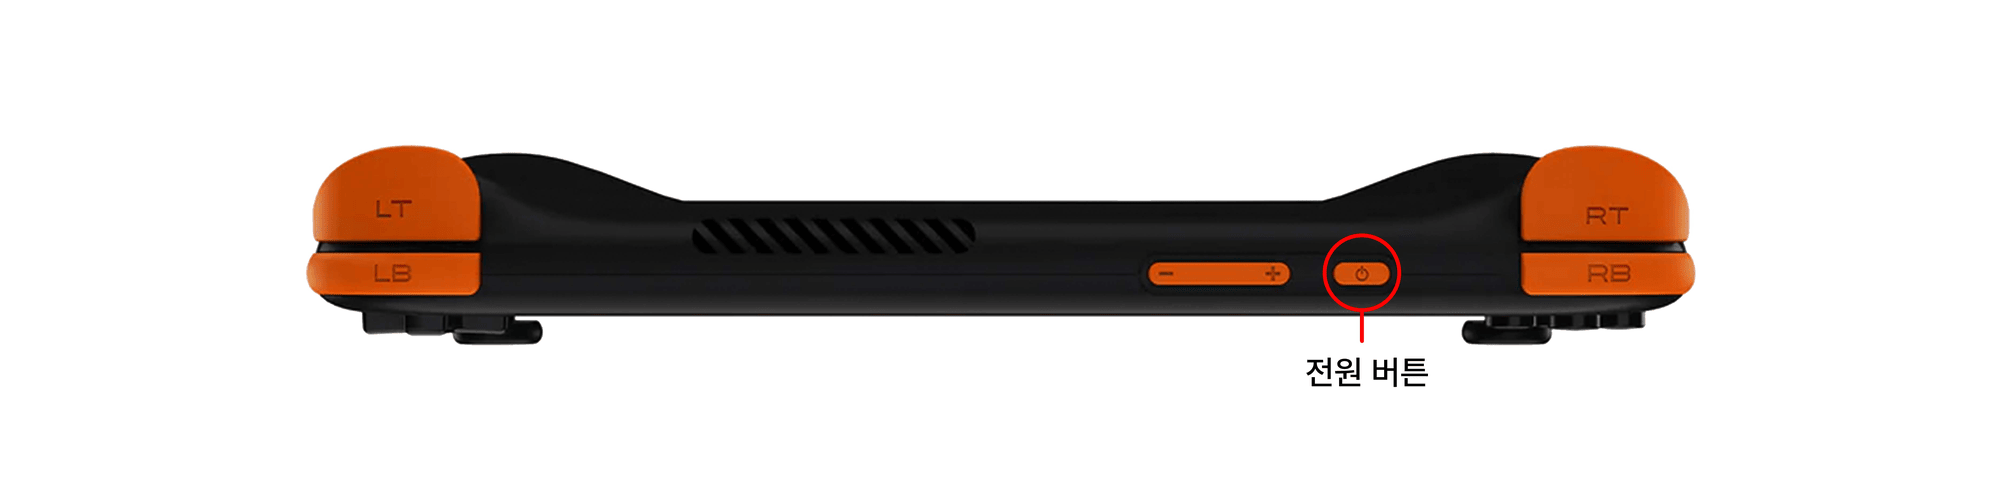
- 조이스틱 상단의 전원 버튼을 길게 눌러 전원을 켭니다.
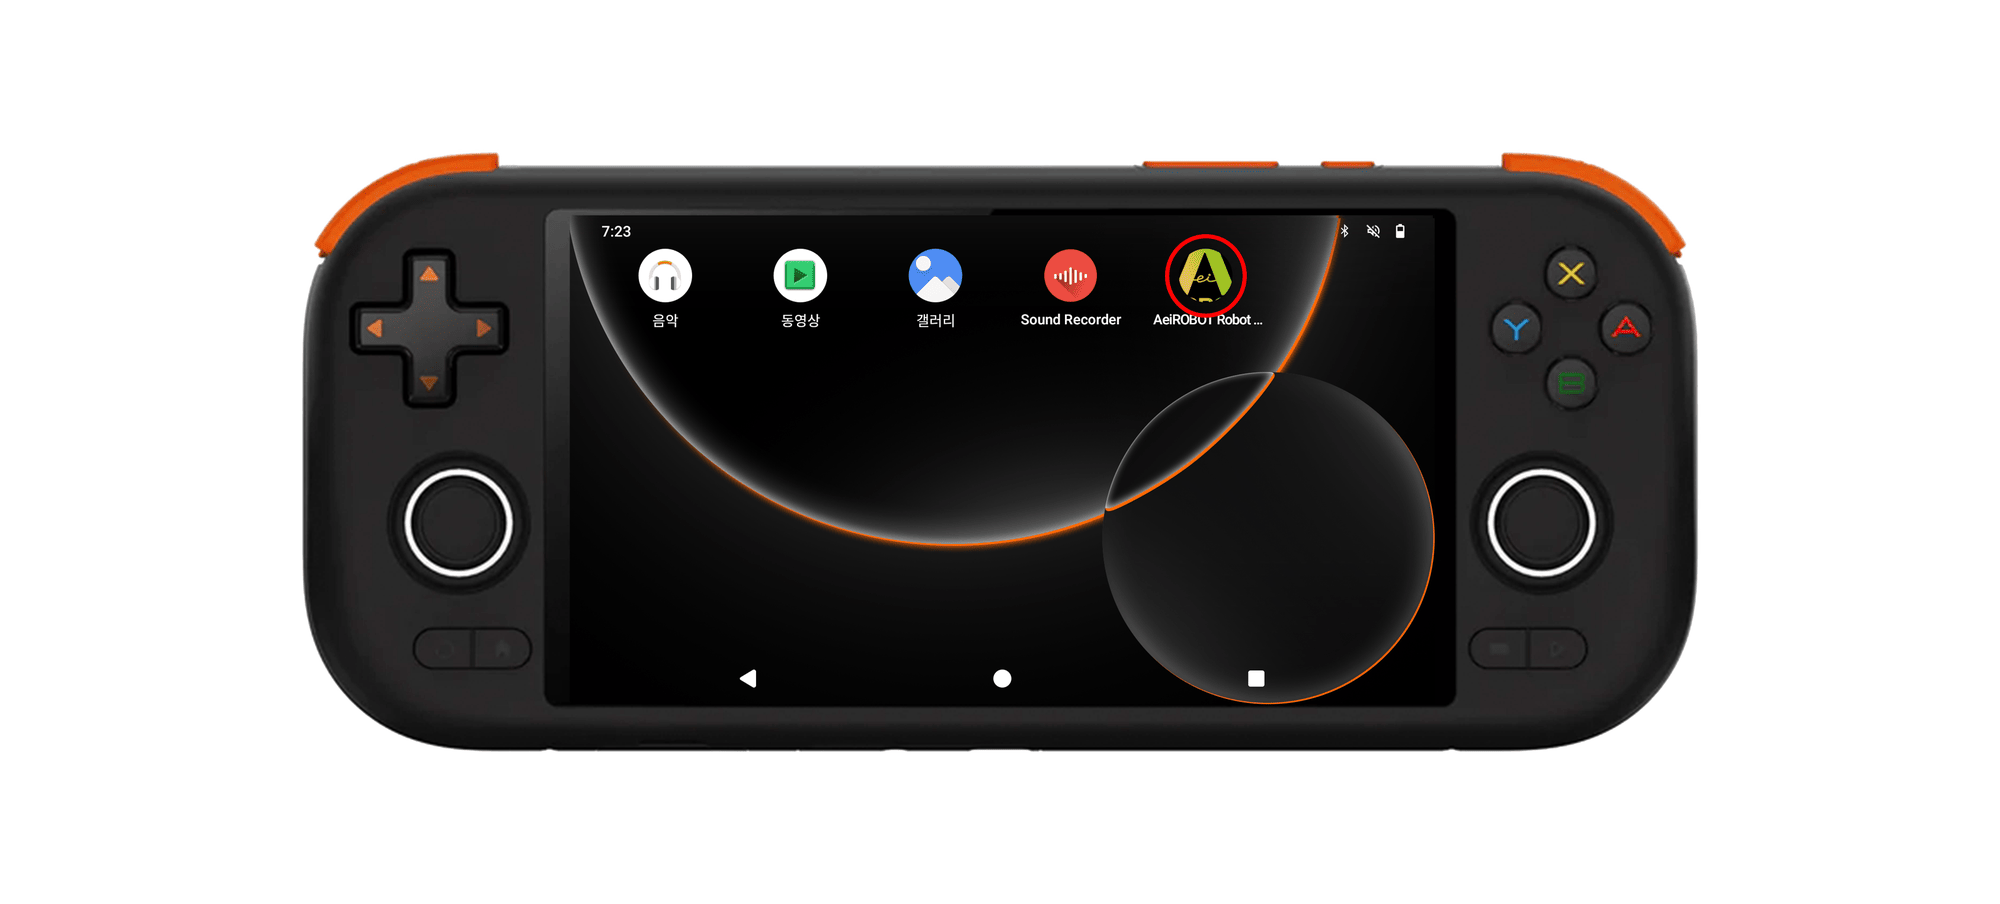
- 바탕화면에 있는 로봇 관리 어플리케이션을 실행합니다.
- 로봇 관리 어플리케이션의
<Settings/Network>탭으로 이동하여 연결을 확인합니다.
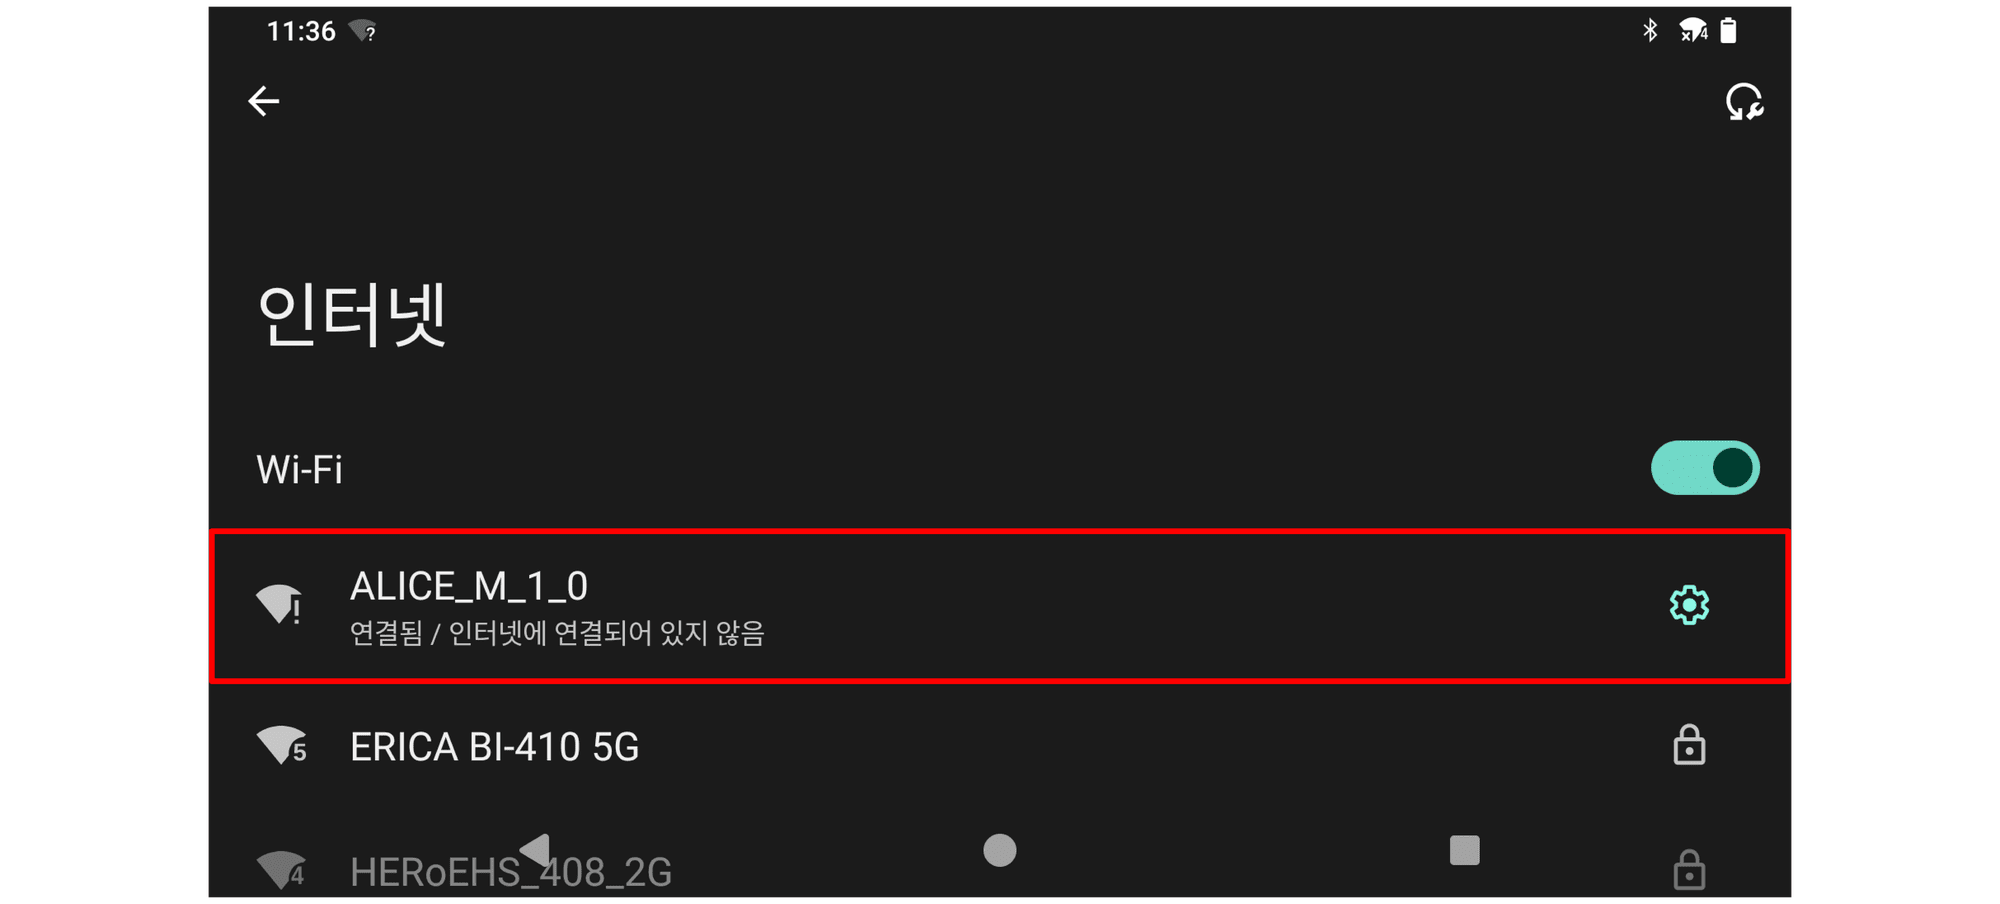
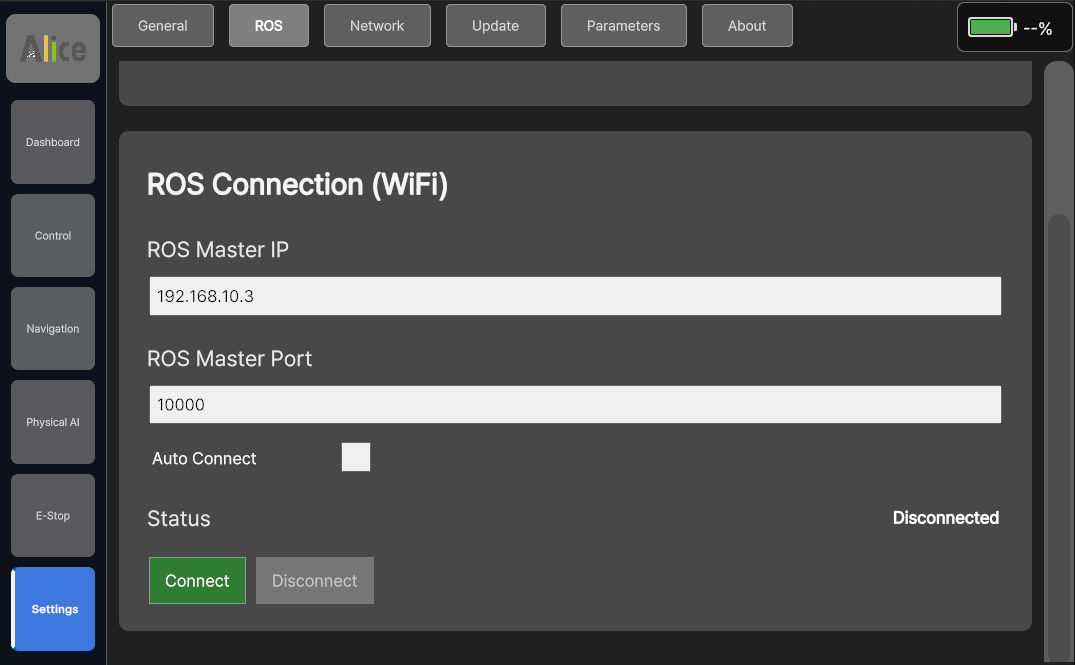
- IP, Port 번호가 사진과 동일한 지 확인 부탁드립니다.
- Status에 Connected가 뜨지 않는 경우 조이스틱의 와이파이가 ALICE M1의 와이파이를 잡고 있는 지 확인합니다.
- 위 2가지 모두 수행했음에도 연결이 되지 않는다면 Disconnect 버튼을 눌렀다가 다시 Connect 버튼을 눌러 재연결 부탁드립니다.
- 로봇 관리 어플리케이션의
<Control/Initialize>탭으로 이동하여 순차적으로 버튼을 누릅니다.
- SW 1.0
- SW 0.1
- 순서 : Position Control Mode → Go Base
- Position Control Mode: 로봇 관절을 위치 제어로 움직일 수 있는 상태로 전환합니다.
- Go Base: 로봇을 Base 자세로 이동시킵니다.
- 순서 : Zero Torque Mode → Compliance Control Mode → Go Base
- 각 상태별 자세한 설명은 ALICE M1 FSM Guide 메뉴를 확인 부탁드립니다.
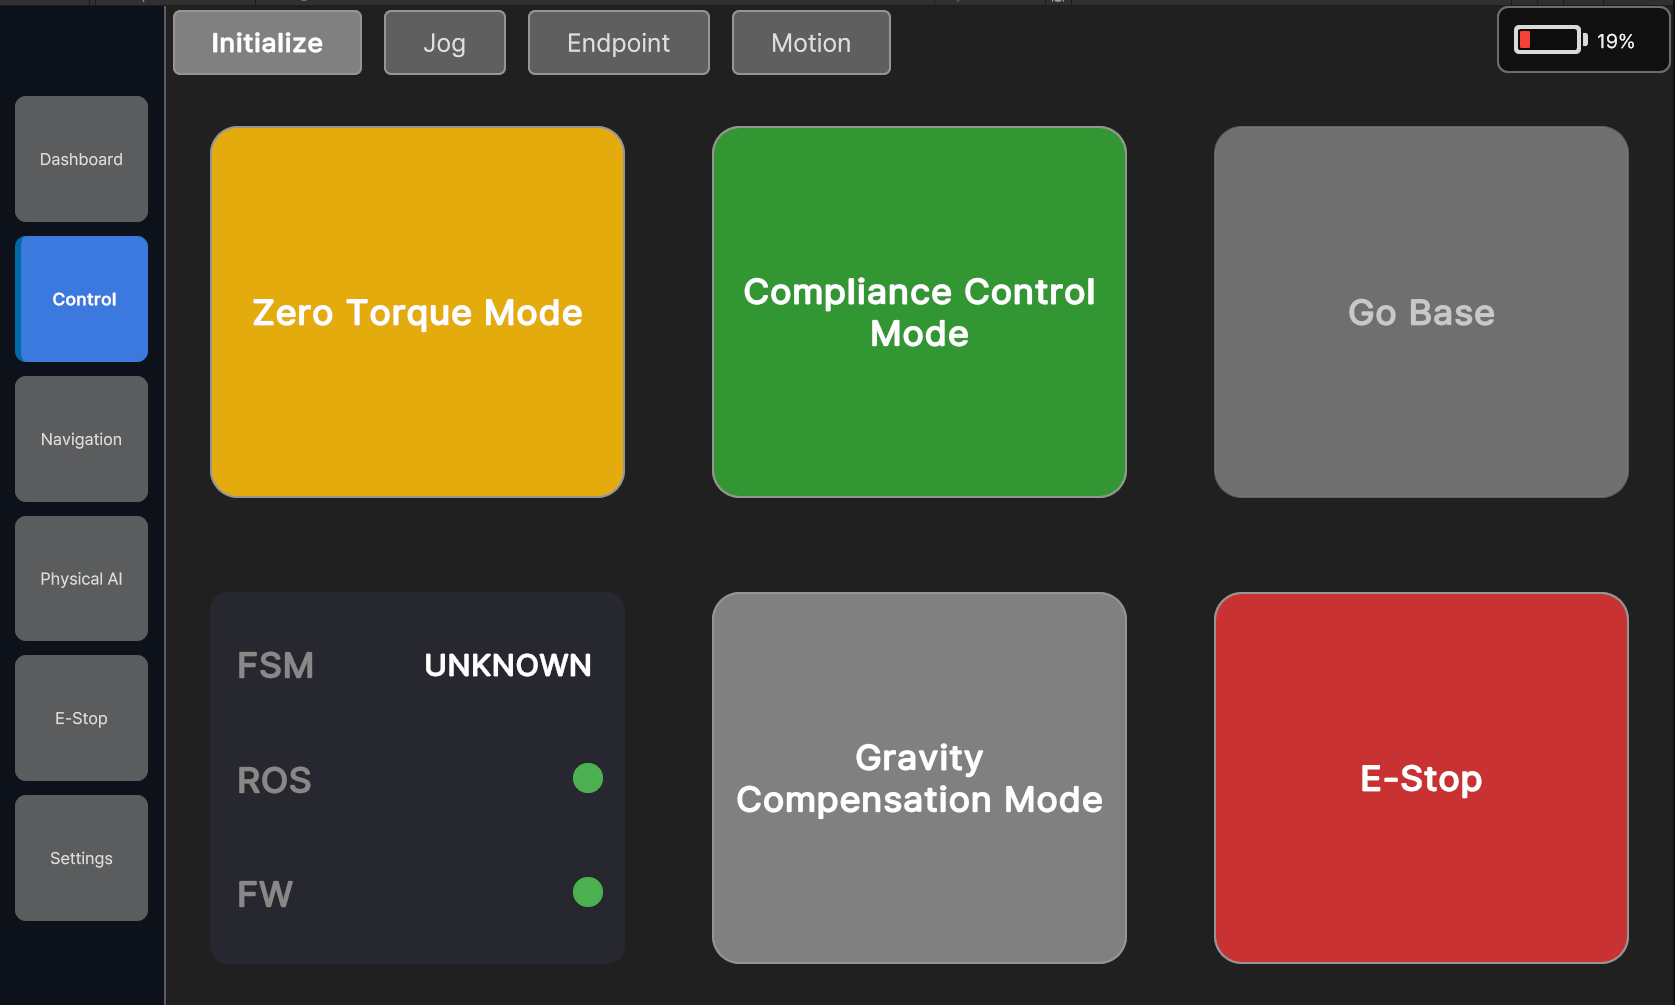
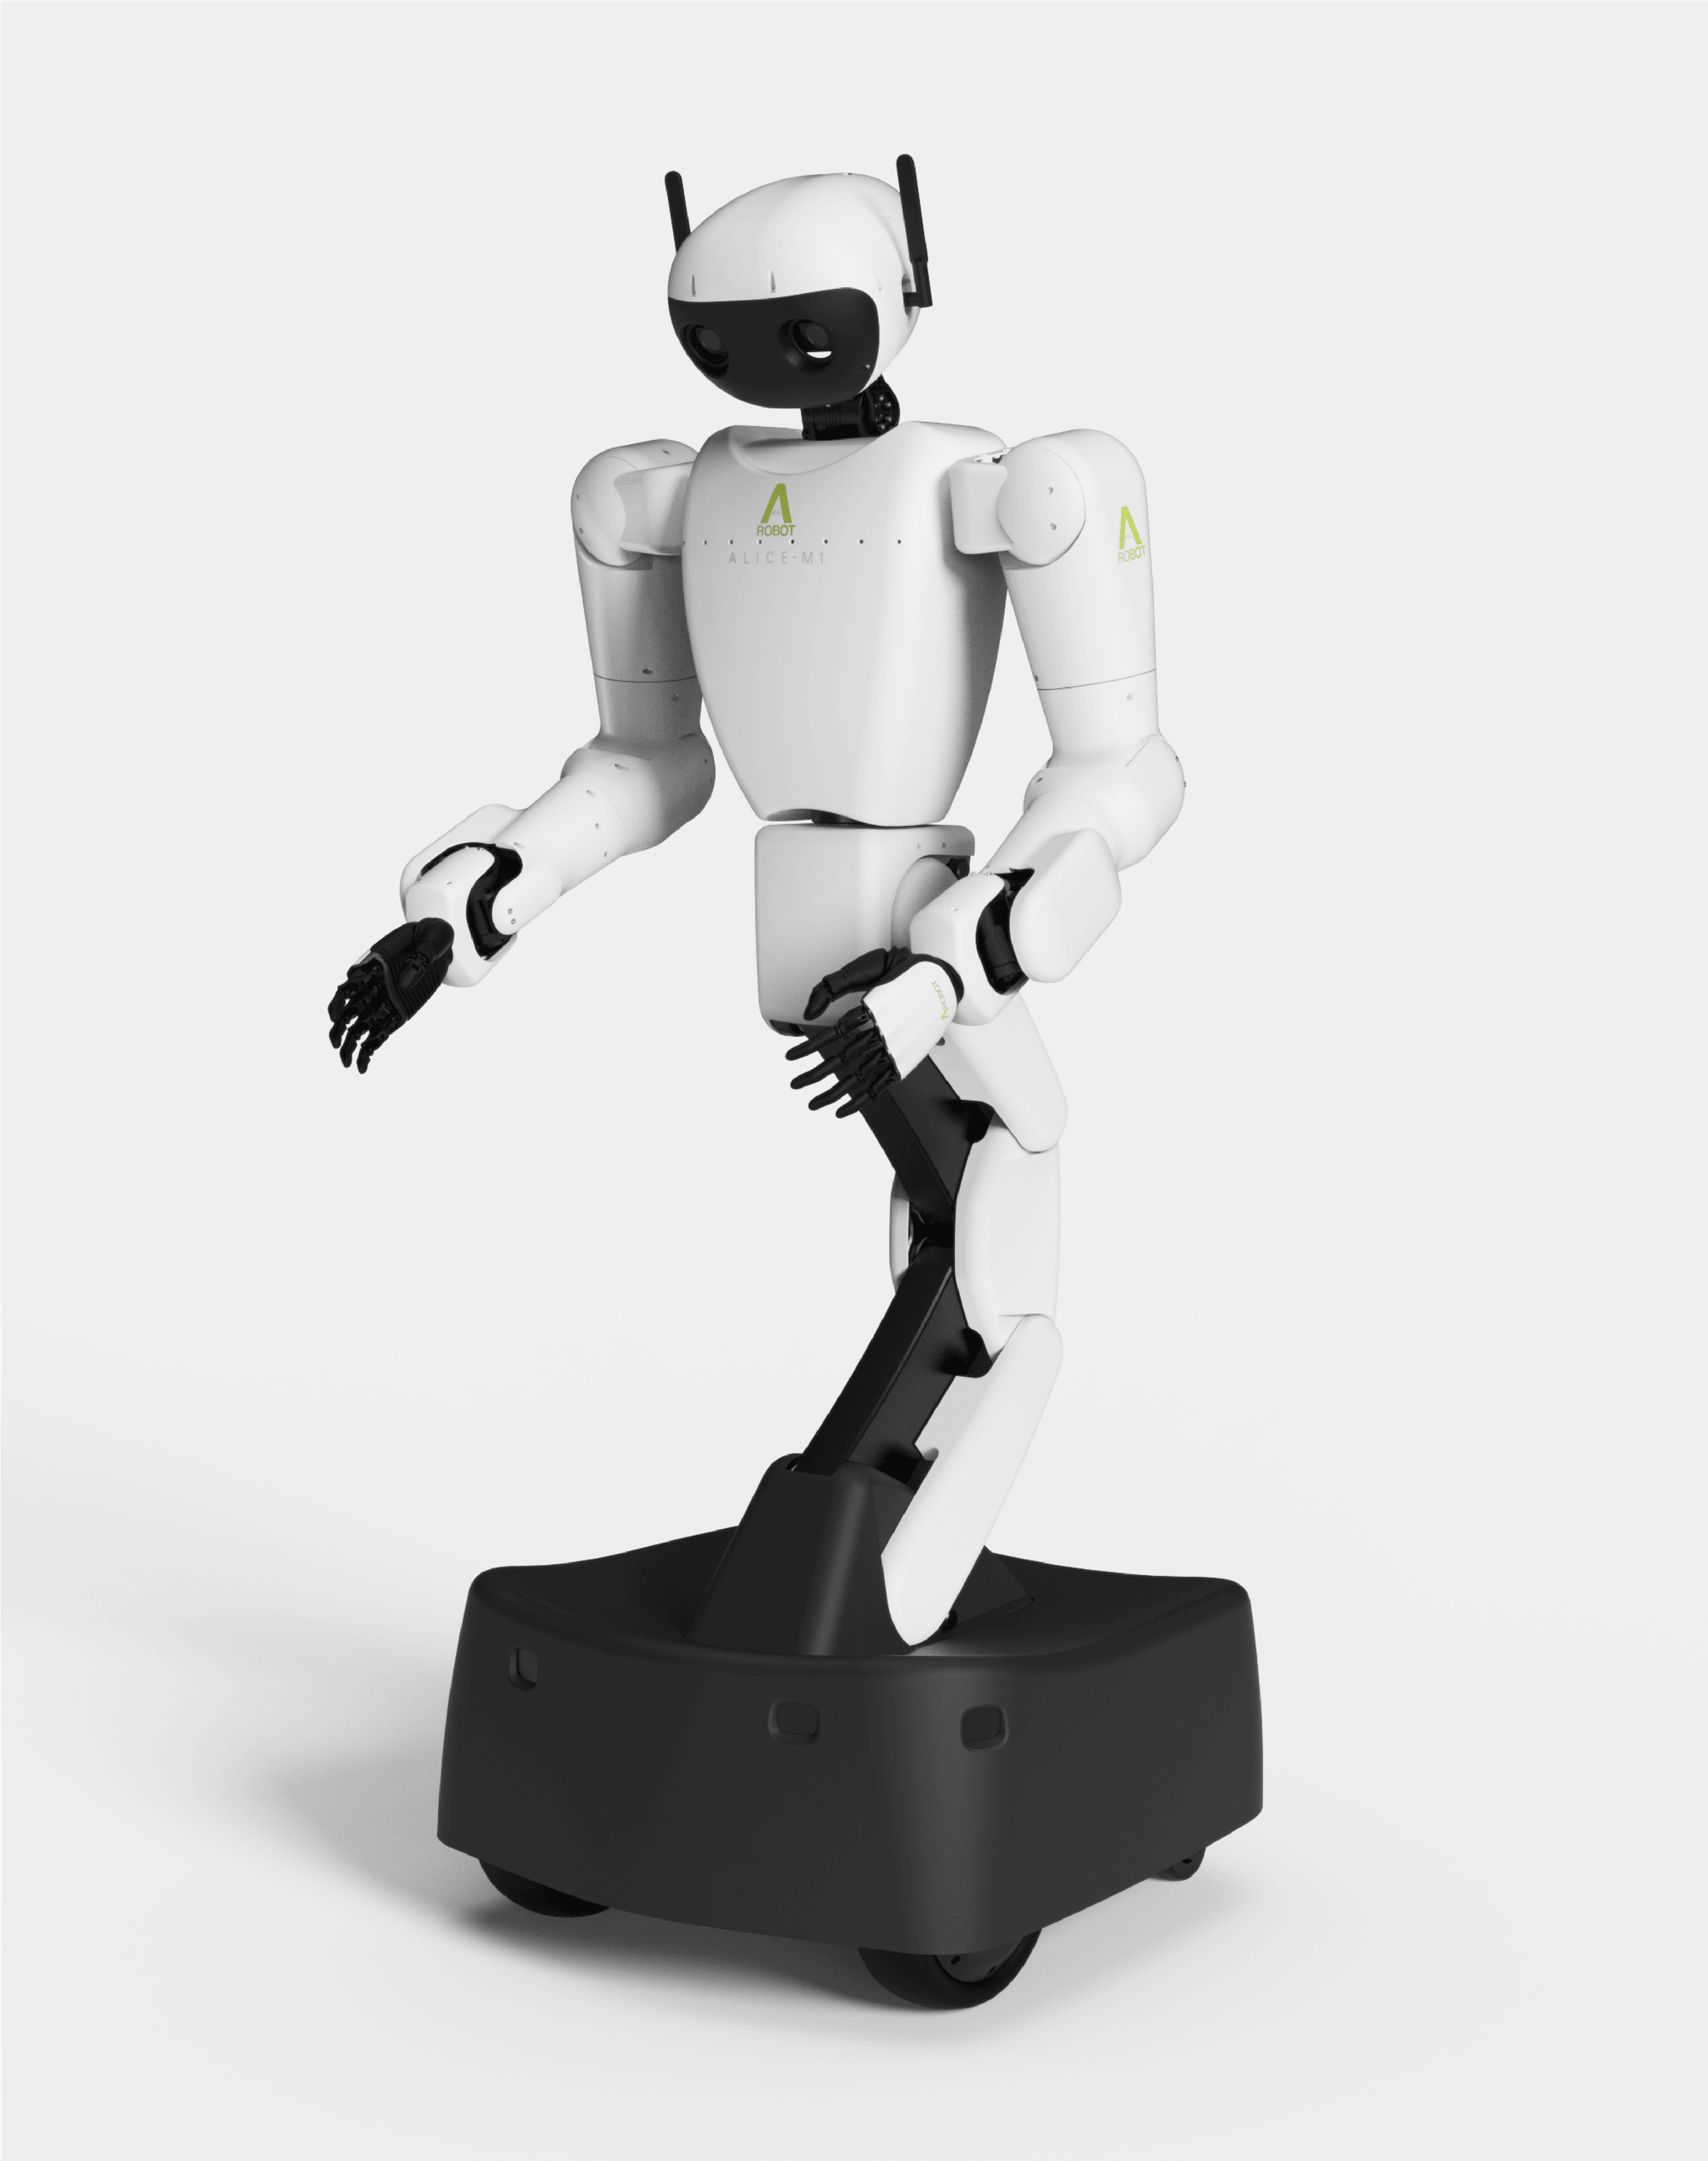
Go Base 버튼을 누르기 전 로봇 주위 공간을 충분히 확보한 뒤 실행하세요. 아래 Base 자세 사진을 미리 확인하여 팔이 닿는 범위까지 주변을 정리해 주세요.
- 로봇이 Base 자세로 이동 완료될 때까지 대기합니다.
- Base 자세로 정상적으로 갔다면 아래 사진과 같은 자세가 되어야합니다.
⏹️ 로봇 사용 종료 (전원 OFF)
모터 전원 차단 시 로봇이 중력에 의해 내려앉을 수 있습니다. 전원을 종료하기 전에는 반드시 1명은 로봇의 양 팔을, 다른 1명은 허리를 받친 상태에서 진행하세요.
-
1명은 로봇의 양 팔을, 다른 1명은 로봇의 허리를 받쳐줍니다.
-
로봇 후방의 비상 정지(E-STOP) 스위치를 눌러 모터 전원을 차단합니다.
- 자세한 주의사항은 비상 정지(E-STOP) 섹션을 참고하세요.
-
Power Button을 약 2초간 누릅니다.
-
로봇 하단 LED가 빨간색으로 점등된 후 점멸하면서 종료 절차가 진행됩니다.
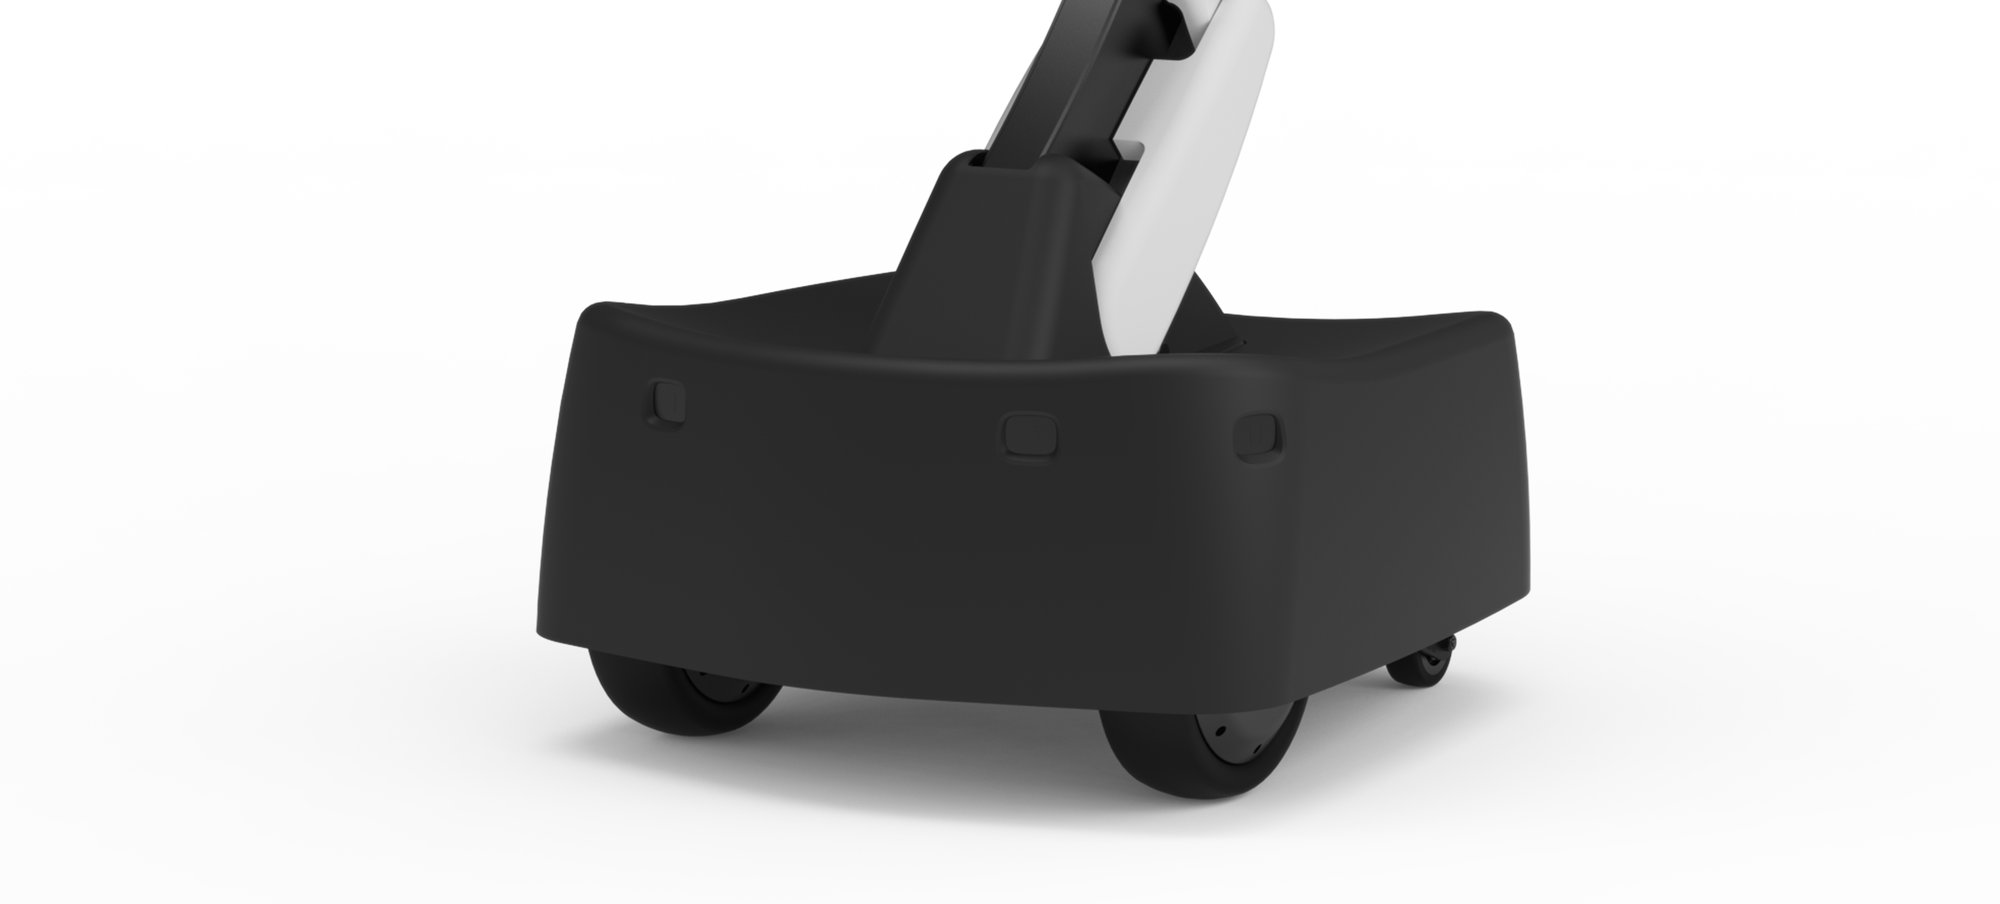
- 정상 종료: 모바일 베이스의 LED가 완전히 꺼집니다.
- 비정상 상황: 3분 이상 빨간색 LED가 점멸 중이라면 → 5번 강제 종료 진행
- Power Button을 약 5초 이상 누르면 강제 종료할 수 있습니다.
강제 종료는 권장하지 않으며 PC/시스템에 데미지를 줄 수 있습니다.
⚠️ 주의 사항 안내
ALICE M1을 사용함에 있어 발생할 수 있는 안전사고를 대비한 주의 사항입니다.
1) 전원 인가 전(시작 전) 점검
- 모터 전원을 넣기 전에 로봇의 관절이 한쪽으로 심하게 꺾이거나 비틀어진 곳이 없는지 확인합니다.
- 완벽할 필요는 없지만, 가능한 한 차렷(중립) 자세에 가깝게 정렬한 뒤 전원을 인가합니다.
- 관절이 크게 틀어진 상태에서 전원을 켜면 급격한 보정 동작이 발생할 수 있습니다.
2) FSM(상태 전이) 관련 유의사항
- ALICE M1 FSM Guide에 포함된 상태 전이/동작 시퀀스 내용을 반드시 확인하고 운용합니다.
- FSM을 이해하지 않은 상태에서 버튼/상태를 임의로 변경하면 예상치 못한 동작이 발생할 수 있습니다.
3) 인원 규칙(2인 이상 운용)
- 로봇 운용은 최소 2인(오퍼레이터 1명 + 핸들러 1명 이상)이 함께 수행합니다.
- 오퍼레이터: PC/조이스틱/소프트웨어로 로봇 동작을 실행하는 사람
- 핸들러: 로봇 옆에서 자세 확인, 주변 안전 확보, 물리적 대응을 담당하는 사람
4) 역할과 작업 방식
- 오퍼레이터는 전원 ON/OFF 등 로봇 주변에서 필요한 작업을 핸들러에게 지시하고, 핸들러는 지시에 맞춰 작업합니다.
- 긴급 상황(이상 동작, 충돌 위험, 사람이 다칠 위험)이 발생하면,
- 핸들러는 지시를 기다리지 말고 즉시 로봇을 정지/종료해 주세요. (안전 최우선)
- 어떤 동작이든 핸들러가 위험하다고 생각될 때는 무조건 종료해 주세요.
5) 동작 실행 전 "사전 고지(카운트)" 필수
- 오퍼레이터는 로봇의 움직임이 바뀌는 행동을 하기 전에 반드시 핸들러에게 먼저 알립니다.
- 예: "지금부터 Base 자세로 이동합니다. 하나, 둘, 셋"
- 여기에는 다음이 모두 포함됩니다:
- 동작 버튼 실행(예: Base/Stop/주행 모드 등)
- 소프트웨어 설정 변경
- 로봇 동작에 영향을 주는 모드 전환/명령 전송
6) 실행 여부 상호 확인(반드시 "확인 응답")
- 핸들러는 오퍼레이터의 고지 후, 동작이 실제로 실행되었는지를 확인하고 즉시 답합니다.
- 예: "Base 동작 실행 확인 / 아직 미실행"
- 만약 고지한 동작이 실행되지 않았는데도 다음 단계로 넘어가면, 로봇이 예상과 다른 상태에서 동작해 이상 동작 가능성이 커집니다.
- 이 경우 핸들러는 즉시 정지할 준비를 하고, 원인 확인 후 재시도합니다.
- 최대 속도: 전진/후진 0.5m/s, 회전 1.57rad/s, 사용 환경: 평지(0°)
- 바닥 마찰에 따라 제어 입력보다 더 느리게 또는 더 빠르게 이동할 수 있습니다.
- 무게중심이 높은 자세에서 빠른 속도로 이동·회전 시 로봇 전복의 위험이 있습니다.
- 허용 기준치 이상의 환경에서 작동 시 오작동 및 안전사고가 발생할 수 있으니 주의하세요.
VR 관련 주의 사항은 HMD를 활용한 텔레오퍼레이션 방법 문서에서 확인하세요.